
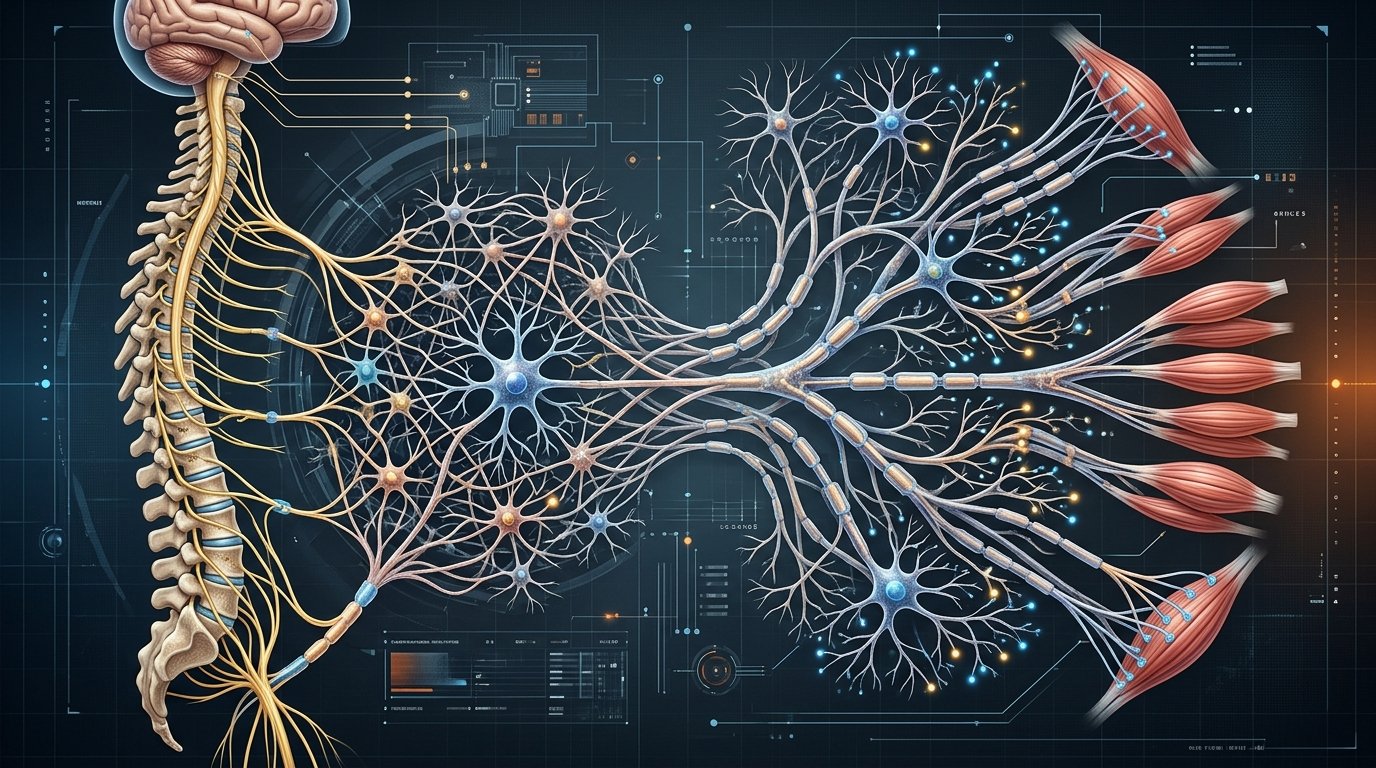
O problema dos graus de liberdade, formulado por Nikolai Bernstein em meados do século XX, permanece como uma das questões centrais da neurociência motora: como o sistema nervoso central (SNC) coordena com extrema fluidez o sistema neuromusculoesquelético diante do excesso de redundância mecânica e biomecânica? Para responder a este paradigma, Tessari et al. (2025) propõem a Hipótese da Expansão de Sinergias (Synergy Expansion Hypothesis), uma estrutura teórica estruturada em três proposições fundamentais — mecânica, do desenvolvimento e comportamental — que redefinem o papel e a emergência das sinergias motoras no controle neuromotor.
No âmbito conceitual da hierarquia de planejamento e execução do movimento, uma tarefa motora é decomposta em sequências temporais de blocos ou “chunks” motores. Esses blocos derivam da somatória de ações elementares compostas por vetores de composição cinemática ou muscular invariantes no tempo e por seus respectivos perfis de evolução temporal.
A proposição mecânica postula que o número total de sinergias que o ser humano pode desenvolver não é limitado pela quantidade de variáveis controladas (sejam articulações ou músculos), superando as limitações imposedas pelos métodos tradicionais de fatoração matricial (como PCA ou NNMF). Ao analisar o mapeamento entre o espaço da tarefa (até 6 graus de liberdade), o espaço articular (cerca de 200 a 350 articulações) e o espaço muscular (mais de 600 músculos), evidencia-se que as transformações diretas entre grandezas de fluxo (velocidades) ou esforço (forças e torques) resultam em sistemas subdeterminados.
Devido à existência do espaço nulo dessas transformações, emergem infinitas combinações possíveis para desempenhar a mesma ação no espaço de trabalho. As transformações unívocas ditadas rigorosamente pela geometria (como a relação estrita entre força na tarefa e torques articulares) constituem sinergias obrigatórias, enquanto as múltiplas combinações advindas das inversões de sistemas subdeterminados compõem as sinergias selecionáveis. Em simulação numérica envolvendo um modelo planar de membro superior com 3 articulações e 10 músculos, o estudo demonstrou que a aplicação de um algoritmo de otimização estocástica gerou 51 sinergias musculares distintas e igualmente funcionais para a execução de uma mesma força de 10 N na extremidade distal, comprovando que o repertório de sinergias supera em muito o número de atuadores mecânicos.
A proposição do desenvolvimento analisa a ontogênese da coordenação motora humana. Fundamentada nos princípios da maturidade neuromotora e na Teoria da Seleção de Grupos Neurais, a hipótese afirma que o ser humano inicia a vida motora utilizando padrões brutos e estereotipados de coordenação simultânea (chamados de sinergias primordiais ou reflexivas) e, ao longo do desenvolvimento infantil ou da aprendizagem motora em adultos, refina, fragmenta e expande esse repertório em direção a ações altamente especializadas e individualizadas. Este refinamento não elimina as sinergias primordiais, mas sim adiciona novas ramificações à biblioteca neuromotora. Em termos clínicos, o surgimento de padrões sinérgicos indesejados e rígidos em pacientes acometidos por lesões cerebrais, como o acidente vascular cerebral (AVC), pode refletir um processo de regressão neural em direção às sinergias primordiais diante da perda das conexões especializadas prévias.
Por fim, a proposição comportamental descreve como esse vasto repertório é armazenado e mobilizado pelo sistema nervoso central. Através de uma estratégia do tipo select-and-shoot (“seleção e disparo”), as sinergias armazenadas na memória motora — compostas pelos vetores de contribuição relativa das variáveis e pelas funções de evolução temporal — são recrutadas conforme a necessidade da tarefa. Esse recrutamento combina comandos de alimentação direta (feedforward), que minimizam o custo computacional no momento da execução, com ajustes de retroalimentação (feedback) capazes de compensar distúrbios ou correções de precisão ao final do movimento.
Em suma, a Hipótese da Expansão de Sinergias unifica a mecânica biomecânica do movimento humano, a plasticidade neuromotora do desenvolvimento e os modelos comportamentais de controle, fornecendo uma explicação robusta para a facilidade com que o cérebro lida com a abundância motora.
Referência ABNT:
TESSARI, Federico; WEST JR., A. Michael; HOGAN, Neville. Explaining human motor coordination via the synergy expansion hypothesis. Proceedings of the National Academy of Sciences (PNAS), v. 122, n. 13, e2501705122, p. 1-12, 27 mar. 2025. DOI: 10.1073/pnas.2501705122.
